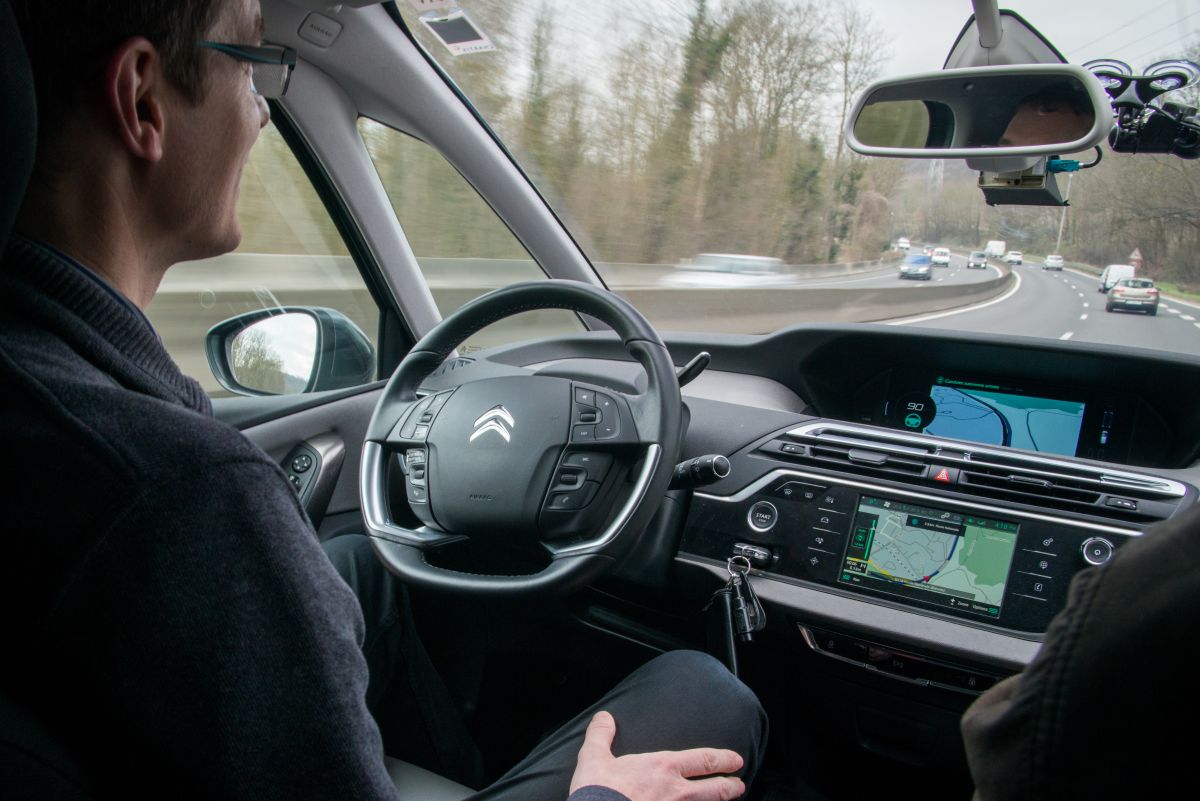
Os veículos autônomos costumam ser apresentados como uma das tecnologias mais revolucionárias do século XXI. Empresas como Tesla, Waymo e Baidu já realizam operações em diferentes partes do mundo, alimentando a impressão de que carros totalmente autônomos estão prestes a se tornar comuns. Mas, se a tecnologia já existe, por que ainda não vemos carros dirigindo sozinhos pelas ruas brasileiras? A resposta envolve um fator central: segurança.
O grande desafio dos veículos autônomos
Embora os avanços em inteligência artificial tenham sido impressionantes nos últimos anos, fazer um carro conduzir sozinho em qualquer situação continua sendo uma tarefa extremamente complexa.
Segundo o engenheiro de computação Gabriel Kenji Godoy Shimanuki, pesquisador da Escola Politécnica da USP, o principal obstáculo está na enorme variedade de cenários possíveis no trânsito. Por mais avançado que seja, um veículo autônomo precisa estar preparado para reagir adequadamente a situações raras, imprevisíveis e até perigosas.
Uma forte chuva, uma folha cobrindo parcialmente a câmera, um pedestre atravessando inesperadamente ou uma criança correndo para a rua são exemplos de eventos que podem desafiar os sistemas de direção autônoma.
Após décadas de pesquisa, investimentos bilionários e milhares de horas de testes, ainda não foi possível criar um sistema capaz de lidar com todas as possibilidades do mundo real com total segurança.
O Paradoxo de Moravec
Um dos conceitos que ajudam a entender essa dificuldade é o chamado Paradoxo de Moravec. A ideia, proposta pelo cientista da computação Hans Moravec, mostra que tarefas consideradas simples para os seres humanos podem ser extremamente difíceis para máquinas. Enquanto computadores conseguem resolver cálculos complexos e processar grandes volumes de informação com facilidade, atividades aparentemente triviais, como perceber o ambiente, interpretar situações inesperadas e reagir rapidamente a elas, continuam sendo um enorme desafio.
Em outras palavras, aprender a dirigir não exige apenas seguir regras de trânsito. É necessário interpretar contextos, prever comportamentos de outras pessoas e tomar decisões em frações de segundo diante de situações nunca vivenciadas anteriormente.
Os seres humanos fazem isso quase naturalmente, graças a milhões de anos de evolução das habilidades perceptivas e motoras. Já os sistemas de inteligência artificial ainda dependem fortemente dos dados usados em seu treinamento.
Como a simulação ajuda a tornar os carros mais seguros
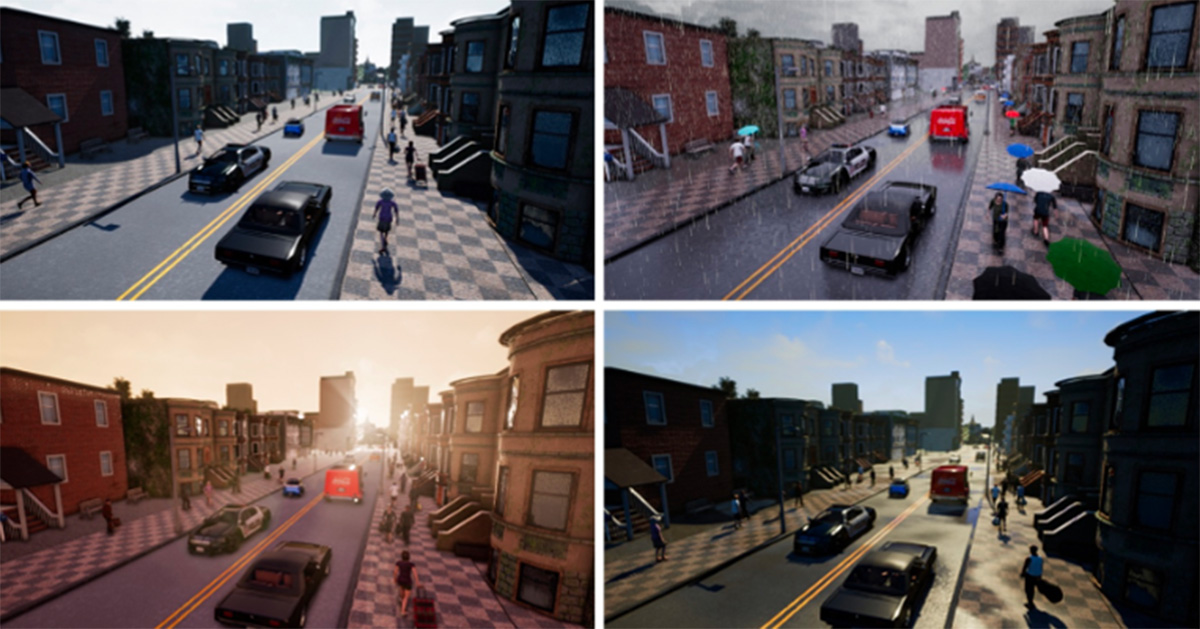
Para enfrentar esse problema, pesquisadores da USP desenvolveram a plataforma CORTEX (CORner Case Testing & EXploitation for Autonomous Vehicles Development).
O objetivo do sistema é gerar, por meio de simulações computacionais, cenários críticos e situações de alto risco que seriam difíceis, caras ou perigosas de reproduzir no trânsito real.
Em vez de realizar testes aleatórios, a plataforma busca de forma inteligente situações que realmente desafiam os sistemas de controle do veículo. Isso permite identificar falhas com mais rapidez e criar cenários de “quase acidente” que servem para aperfeiçoar o aprendizado dos algoritmos.
Para os pesquisadores, esse tipo de teste representa uma forma eficiente de acelerar o desenvolvimento dos veículos autônomos sem colocar pessoas em risco.
Simular não é o mesmo que viver a realidade
Apesar de sua importância, as simulações possuem limitações. Nenhum simulador consegue reproduzir perfeitamente todas as variáveis presentes no mundo real. Existe o que os especialistas chamam de “lacuna entre simulação e realidade”, um espaço onde eventos inesperados podem surgir e comprometer o desempenho do sistema.
Por isso, mesmo que um carro apresente excelentes resultados em ambientes virtuais, ainda é necessário validar seu comportamento em condições reais antes de considerar sua operação segura.
Mas os carros autônomos já não existem em outros países?
Sim. Estados Unidos e China já possuem operações comerciais de veículos autônomos em determinadas regiões. No entanto, essas operações costumam ocorrer dentro de áreas cuidadosamente mapeadas e controladas. Os veículos operam dentro de limites específicos, conhecidos como domínio operacional, onde as condições de tráfego, infraestrutura e monitoramento são amplamente conhecidas.
Isso significa que, mesmo nos países mais avançados nessa tecnologia, os carros autônomos ainda não circulam livremente em qualquer cidade ou estrada.
Por que o Brasil ainda está distante dessa realidade?
Além dos desafios tecnológicos, a implementação de veículos autônomos no Brasil enfrenta outros obstáculos:
- Alto custo de desenvolvimento e operação;
- Necessidade de infraestrutura adequada;
- Exigências rigorosas de segurança;
- Necessidade de regulamentação específica;
- Complexidade do trânsito urbano brasileiro;
- Adaptação dos sistemas às condições locais.
Antes que carros totalmente autônomos se tornem comuns no país, será necessário avançar tanto na tecnologia quanto na validação de sua segurança.
O futuro da mobilidade autônoma
A pesquisa desenvolvida na USP mostra que o caminho para a autonomia veicular passa por testes cada vez mais sofisticados e inteligentes. Ferramentas de simulação como a CORTEX permitem identificar riscos de forma mais eficiente, contribuindo para o desenvolvimento de sistemas mais confiáveis.
A tecnologia dos veículos autônomos já é uma realidade em algumas partes do mundo, mas a segurança continua sendo o principal requisito para sua expansão. O desafio não é apenas fazer o carro andar sozinho, mas garantir que ele saiba reagir adequadamente diante de praticamente qualquer situação que possa surgir no trânsito.
Resumo
Os carros autônomos ainda não são realidade no Brasil porque a tecnologia precisa alcançar níveis de segurança extremamente altos para lidar com a imprevisibilidade do trânsito. Embora já existam operações em países como Estados Unidos e China, elas ocorrem em ambientes controlados e custam caro. Pesquisas como a desenvolvida pela USP buscam acelerar essa evolução por meio de simulações capazes de testar situações de risco antes que os veículos cheguem às ruas.
A dissertação Plataforma de geração de casos críticos para o controle seguro de veículos autônomos em simulação está disponível na Biblioteca Digital de Teses e Dissertações da USP e pode ser acessada neste link.